미래 기술 & 로봇 융합
AI & ROBOT CONVERGENCE
From Human Movement to Robotic Intelligence
인간의 움직임을 기술의 언어로, 기술의 가능성을 다시 예술의 언어로.
HDE × Humanoid Robot · Generative AI · Movement Coding · Interactive Media
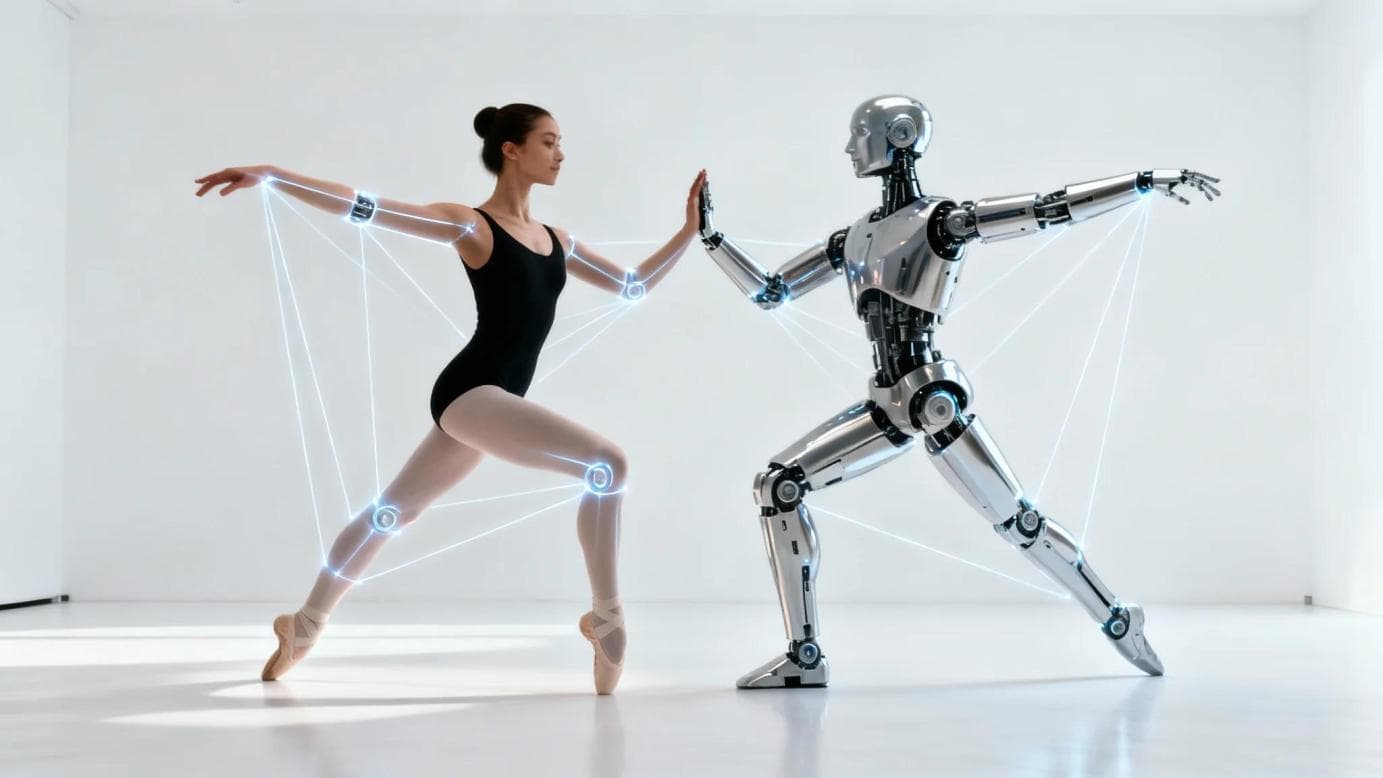
한글춤교육프로그램(HDE : Hangle Dance Education)을 기반으로 인간의 움직임을 분석
RESEARCH PHILOSOPHY
"Movement becomes data. Data becomes motion."
몸의 언어를 데이터로, 데이터의 언어를 움직임으로.
한글 자모의 조형 원리에서 출발하여
디지털 아바타와 휴머노이드 로봇으로 확장
한글춤교육프로그램(HDE)을 기반으로 인간의 움직임을 분석하고, 이를 신체 조형정보와 관절 데이터로 구조화하여 AI와 휴머노이드 로봇에 적용하는 융합연구를 수행합니다.
한글 자모의 조형 원리에서 출발한 움직임은 인간의 신체, 디지털 아바타, 휴머노이드 로봇으로 확장됩니다. 이러한 연구는 무용교육과 로봇 기술을 연결하고, 인간–로봇 공동창작과 새로운 공연예술의 가능성을 탐색합니다.
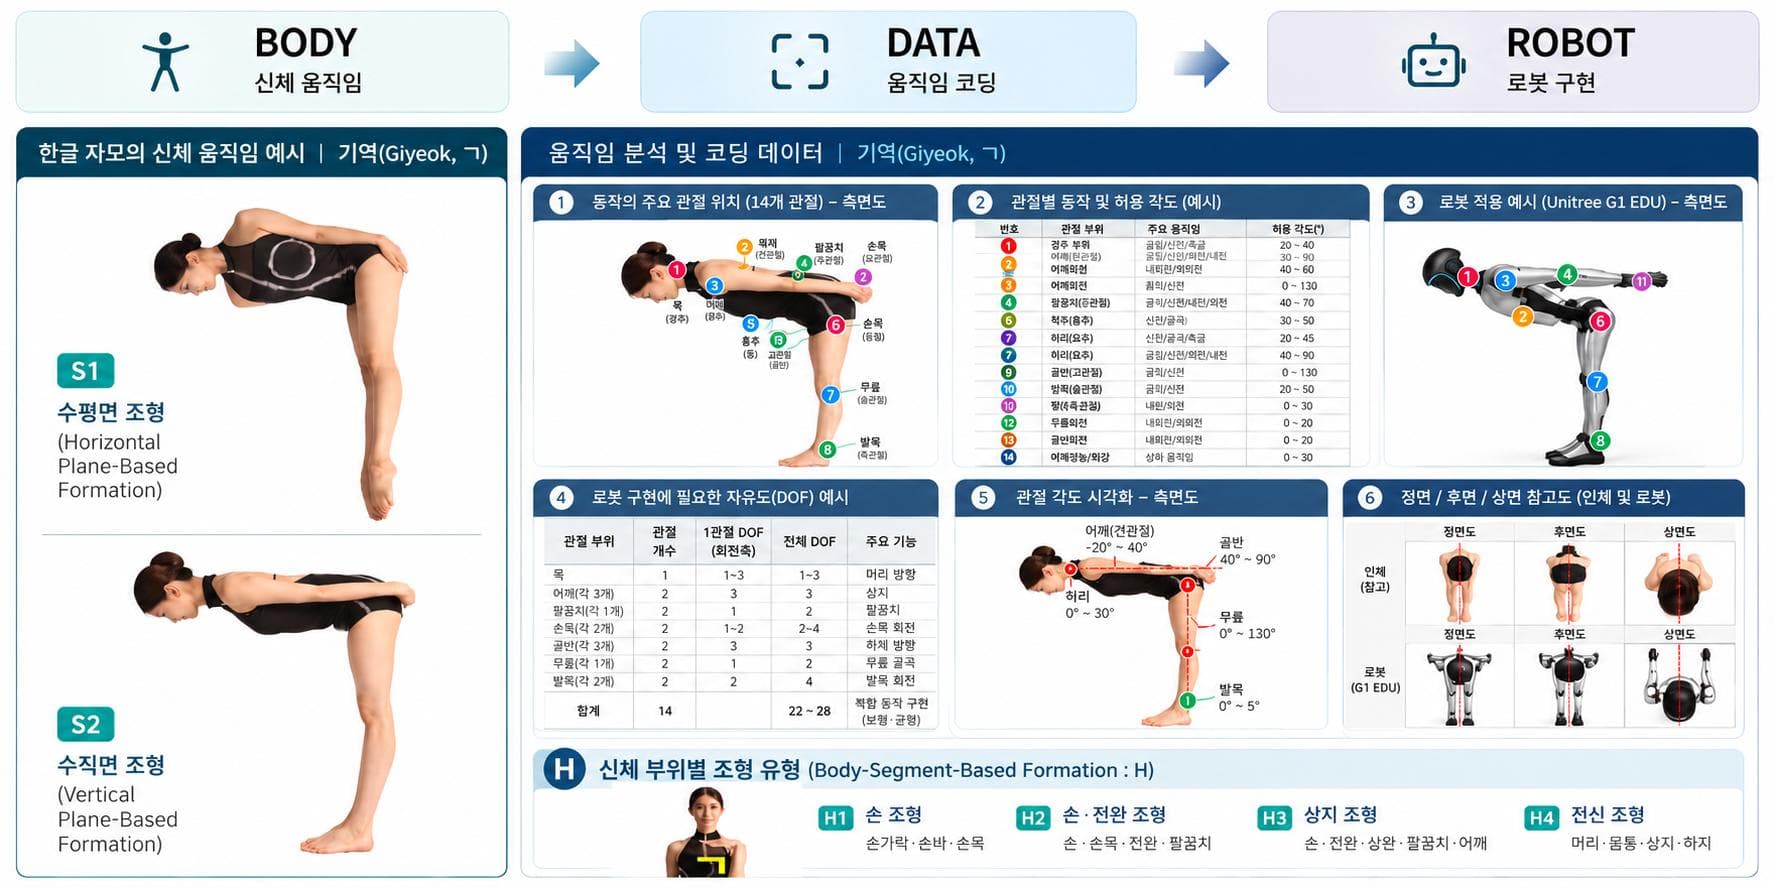
HDE 기반 신체 움직임-로봇 융합 구조도 & Unitree G1 EDU 사양
14개 관절 자유도(DOF) 매핑 및 모션 전이 체계
5대 미래 기술 융합 연구 영역
휴머노이드 로봇, 움직임 코딩, 생성형 AI & 아바타, 인터랙티브 미디어, 그리고 인간-로봇 상호작용 및 돌봄(HRI & Care) 연구를 포괄합니다.
HDE × Humanoid Robot
한글 자모의 신체 조형 원리를 휴머노이드 관절 구조와 움직임으로 변환하는 연구
한글춤 신체 조형 · 크로키 · 디지털 아바타 비교 뷰어 (탭을 클릭하세요):
1 / 6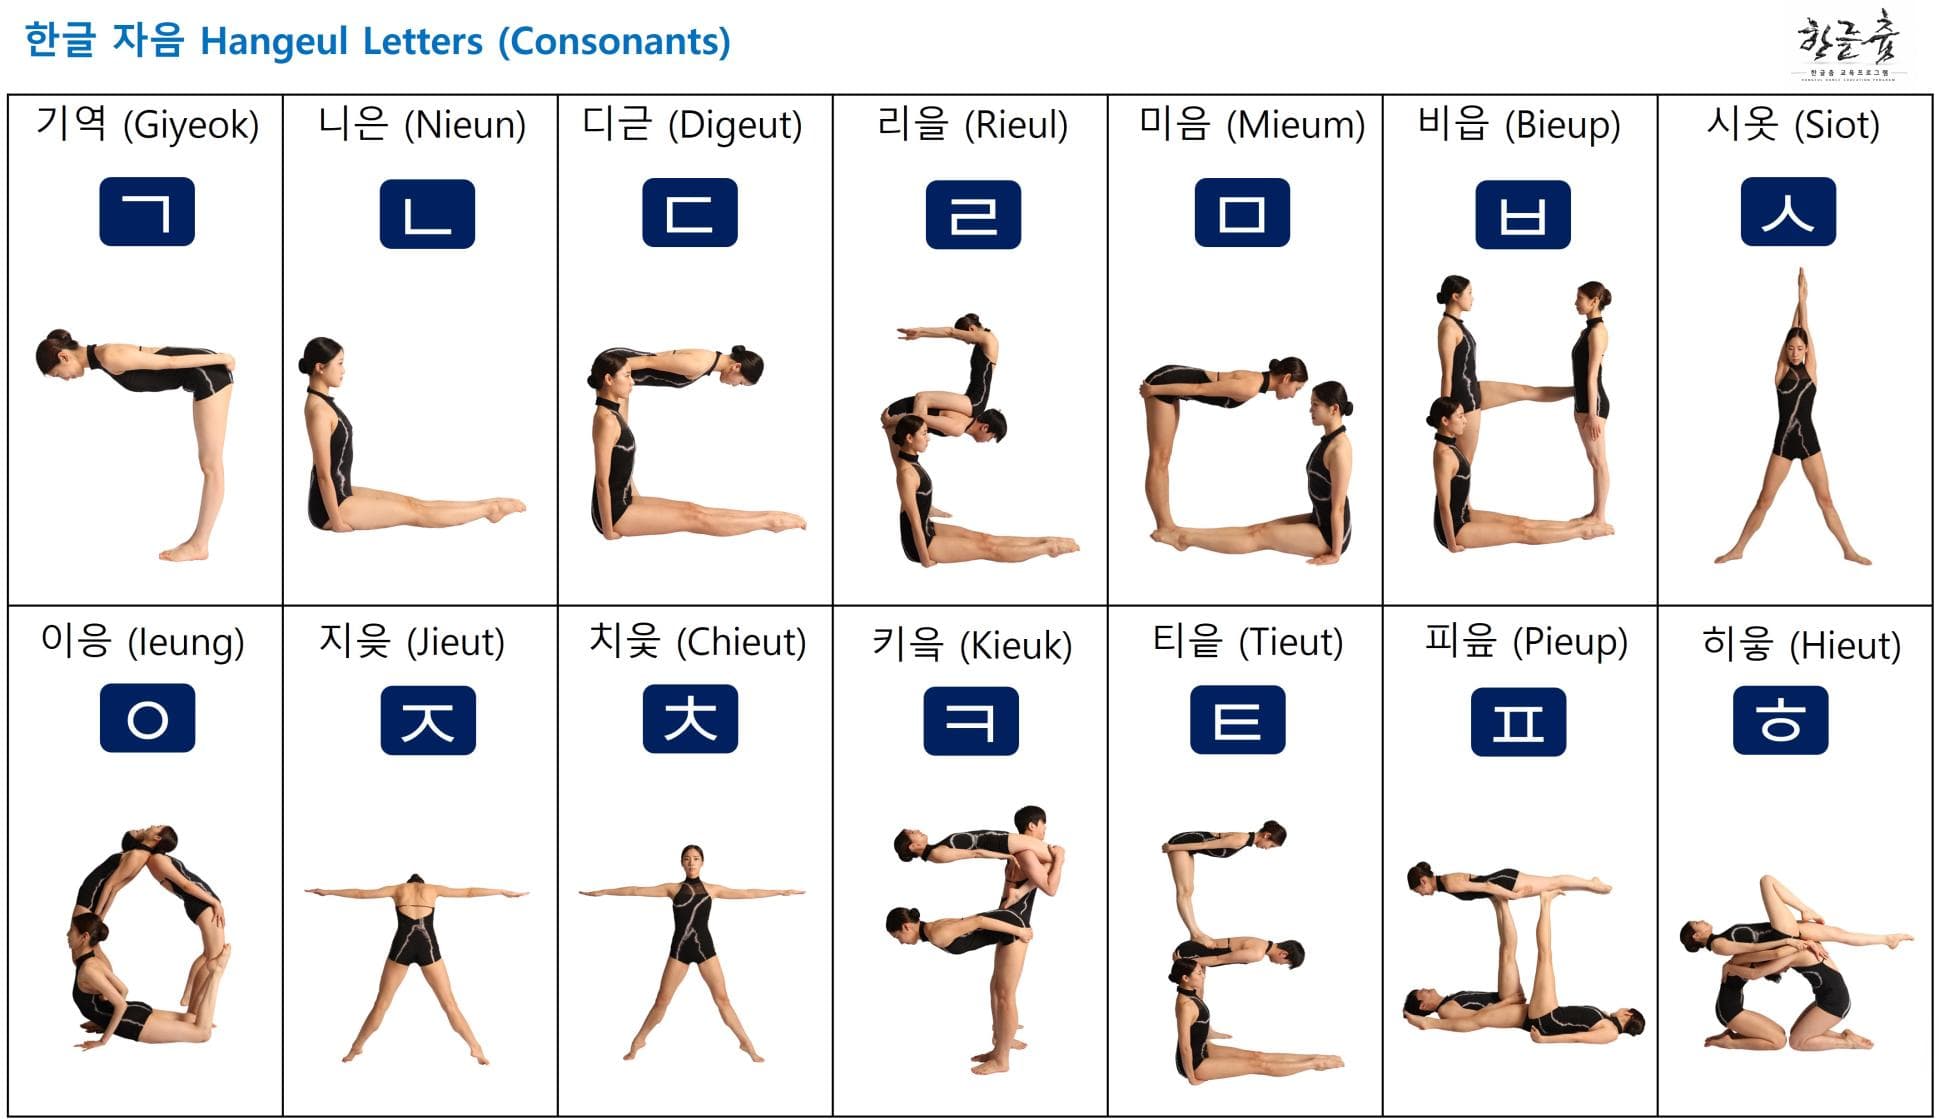
자음 신체 조형 (실사)
실제 무용수의 신체 움직임으로 구현한 한글 자음 14자 (ㄱ~ㅎ)
몸으로 쓰는 한글, 움직임으로 배우는 문자
Hangeul Dance Education (HDE) | From Body to Digital Avatar
01. 한글춤 신체 조형
Hangeul Body Movement
한글 자음 14자와 기본 모음 10자의 형태를 무용수의 신체 움직임으로 표현한 교육 콘텐츠입니다. 신체의 균형, 방향, 관절의 각도, 공간적 배치를 활용하여 한글의 조형적 구조를 시각화하였습니다.
02. 한글춤 크로키
Hangeul Dance Croquis
실제 무용수의 신체 조형을 드로잉으로 재구성한 시각예술 콘텐츠입니다. 움직임의 선과 형태를 강조하여 한글 자모의 구조적 특징과 신체 표현의 예술성을 함께 보여줍니다.
03. 한누리 교육용 아바타
Hannuri Educational Avatar
한글춤교육프로그램(HDE)의 문자·신체 결합 원리를 디지털 환경에서 구현하기 위해 개발한 교육용 캐릭터입니다. 남녀 아바타를 활용하여 어린이·청소년 디지털 학습 및 AI/휴머노이드 로봇 기반 움직임 교육으로 확장합니다.
본 홈페이지에 게시된 한글춤 신체 조형 이미지, 크로키, 한누리 교육용 아바타 및 관련 교육 콘텐츠는 한글춤교육프로그램(HDE)의 연구·교육 목적으로 제작된 자료입니다. 한누리 교육용 아바타는 저작권 등록 콘텐츠이며, 권리자의 사전 서면 허락 없이 무단 복제, 다운로드 후 재배포, 수정, 2차적 저작물 제작, 상업적 이용 및 교육자료로의 전용을 엄격히 금지합니다.
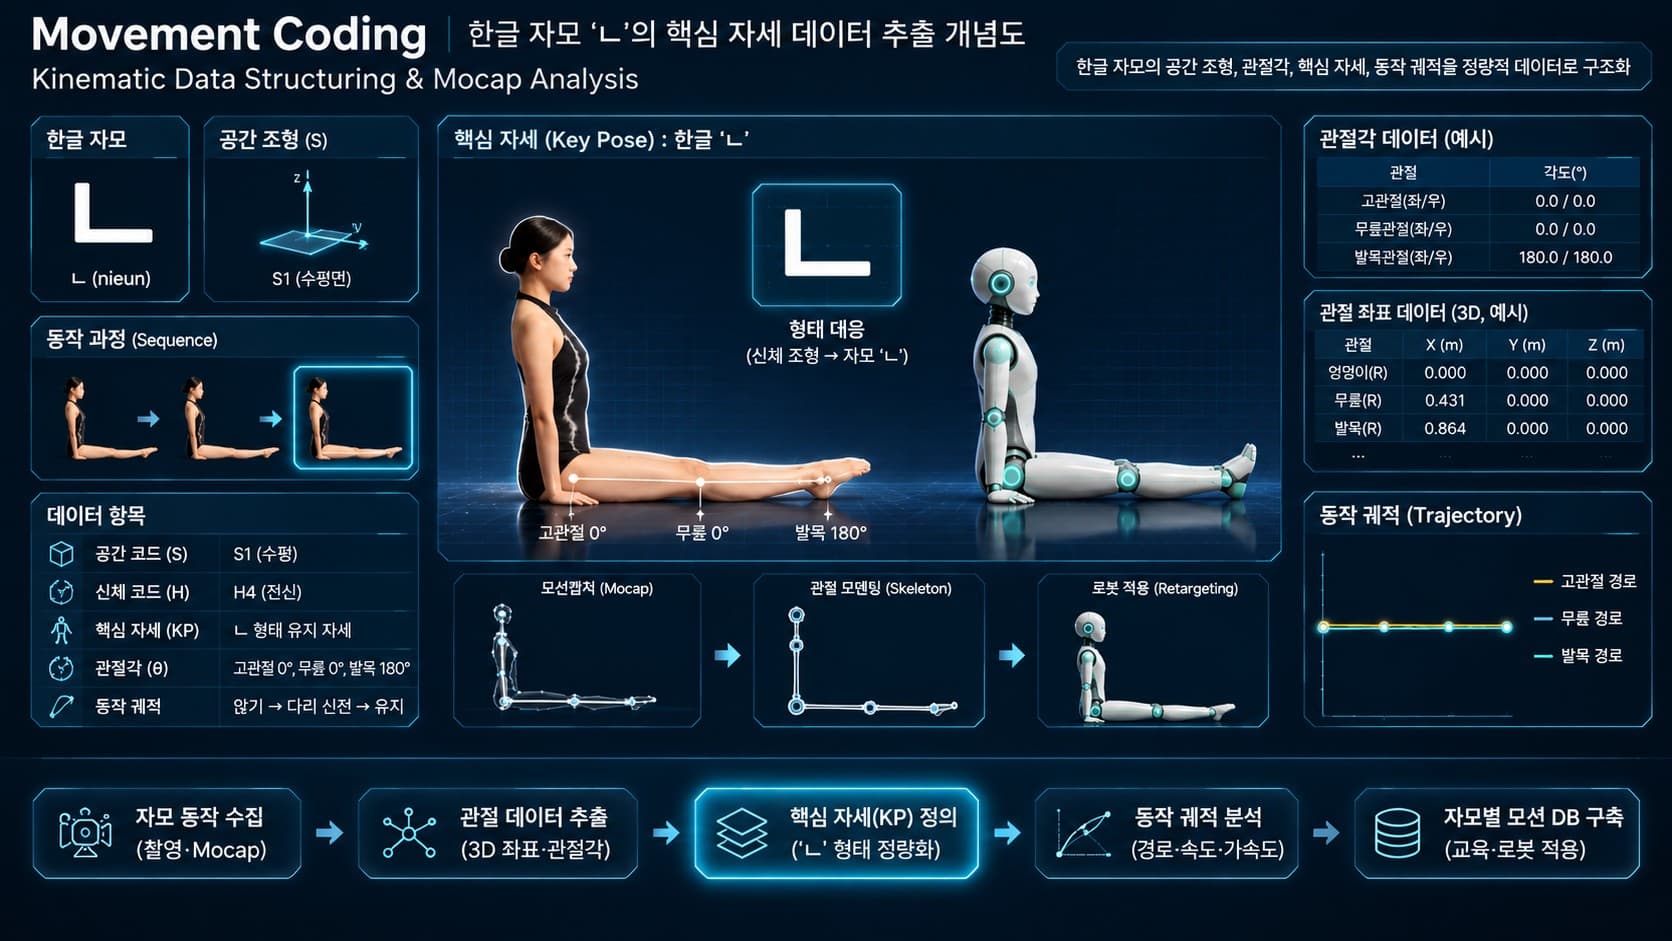
Movement Coding
Kinematic Data Structuring & Mocap Analysis
한글 자모의 공간 조형, 관절각, 핵심 자세, 동작 궤적을 정량적 데이터로 구조화합니다.
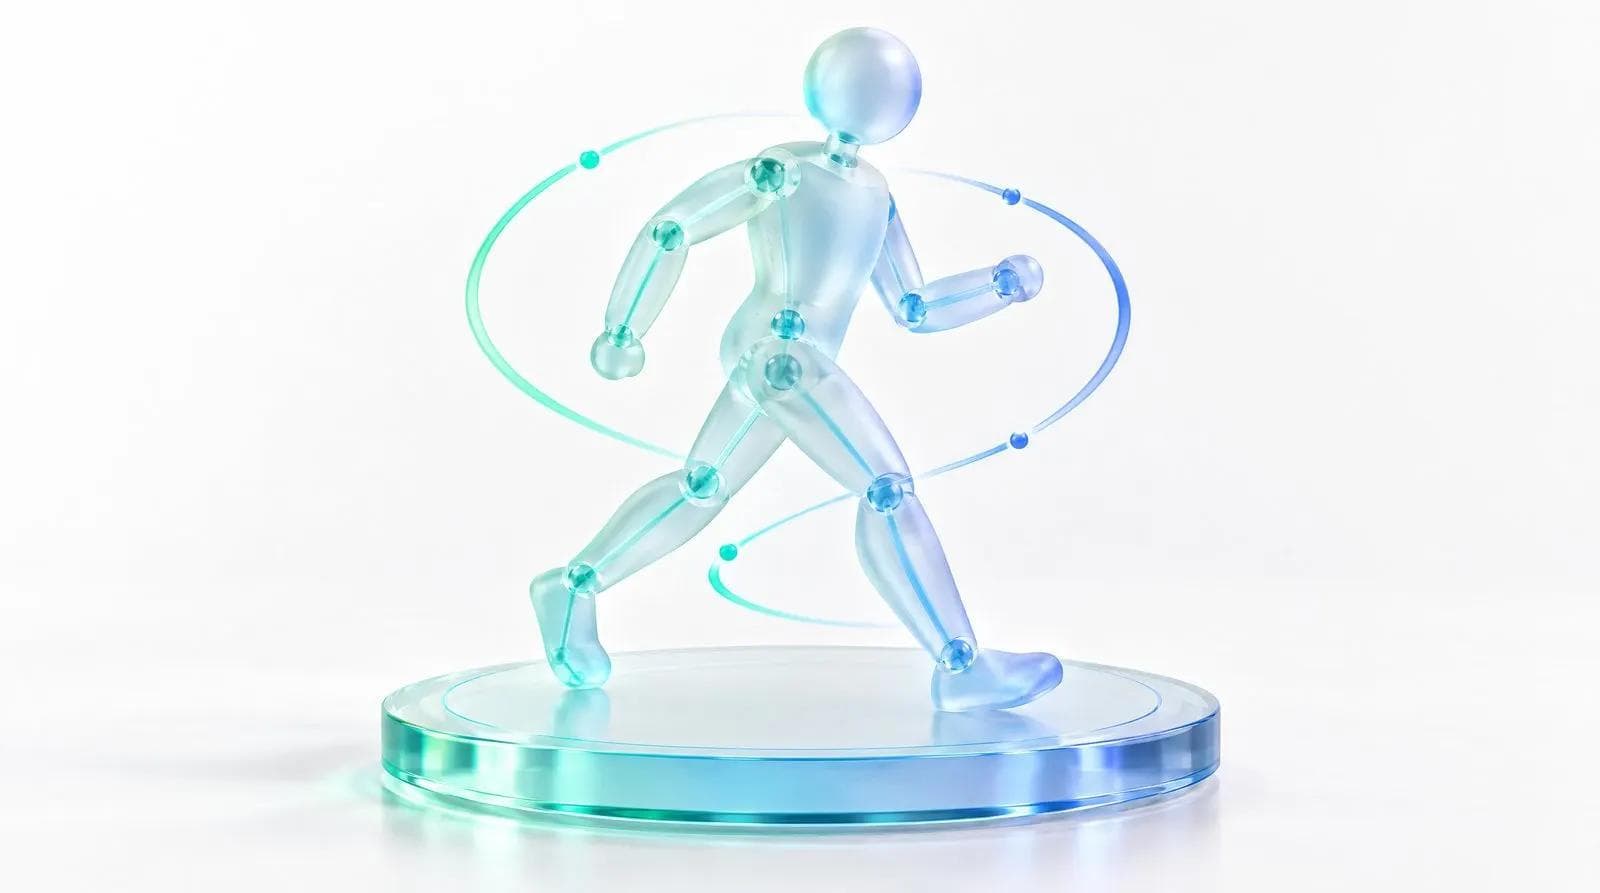
Generative AI & Avatar
3D Digital Simulation & Generative Motion
생성형 AI 기반 한글춤 교육용 아바타와 신체 동작의 디지털 시각화를 구축합니다.
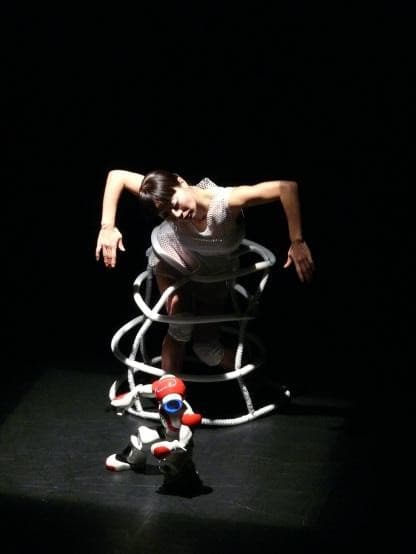
Interactive Media
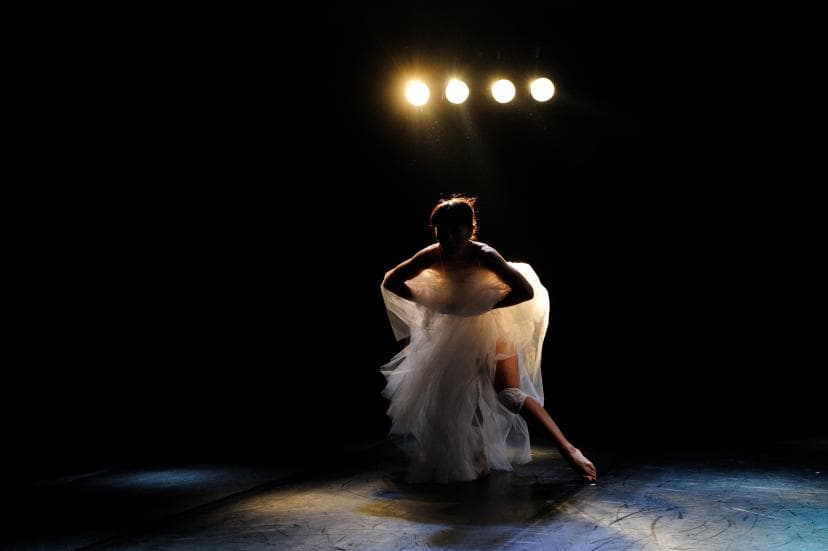
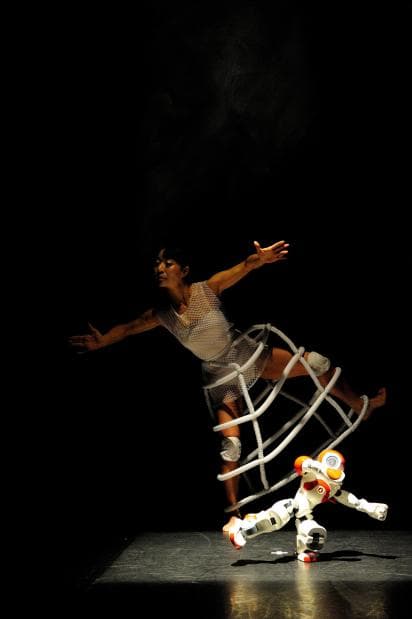
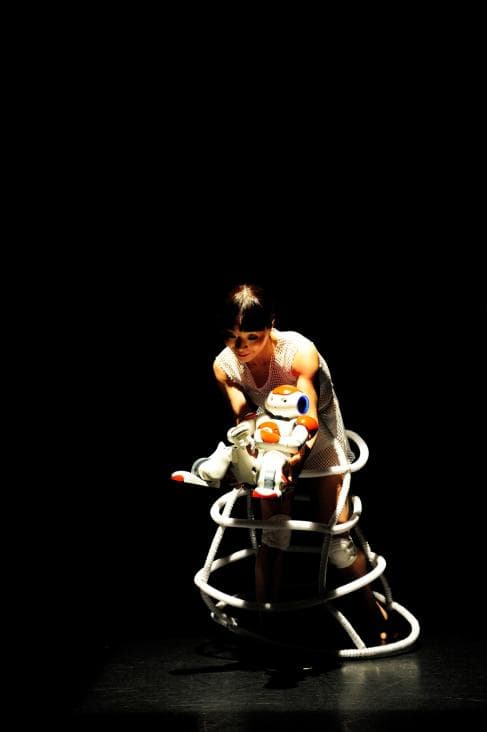
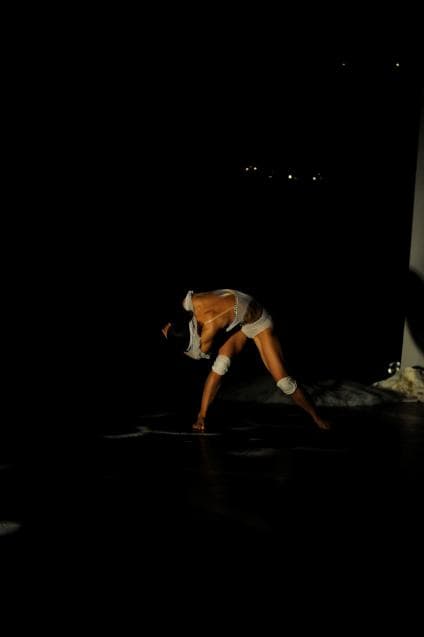
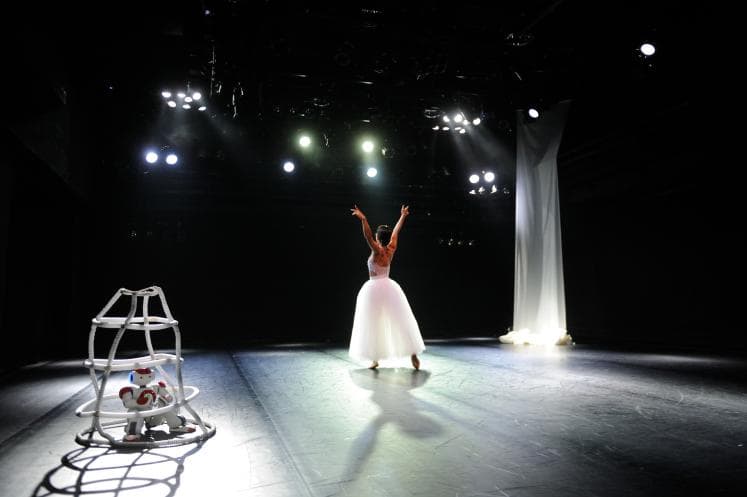
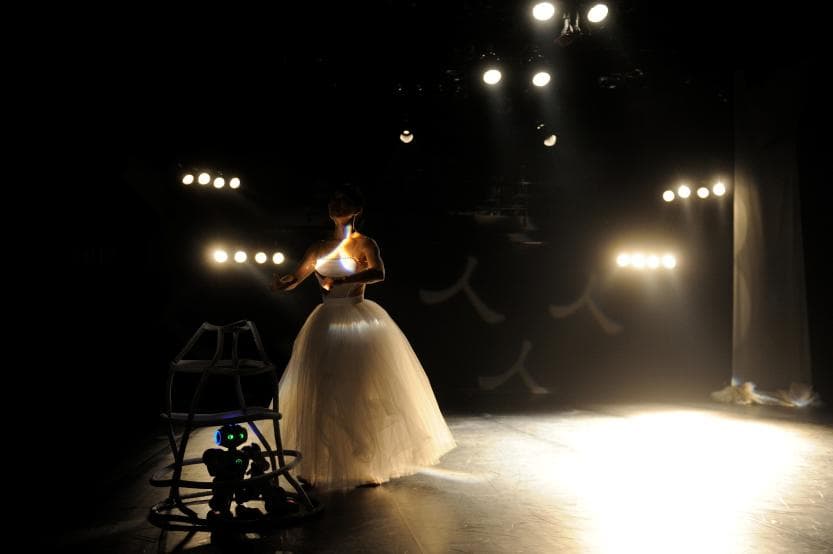
인간·로봇·음악·디지털 미디어가 상호작용하는 융합공연 연구
Human–Robot Interaction & Care
HDE–Tutting 기반 노인 상지 인지·운동 돌봄과 휴머노이드 적용모형
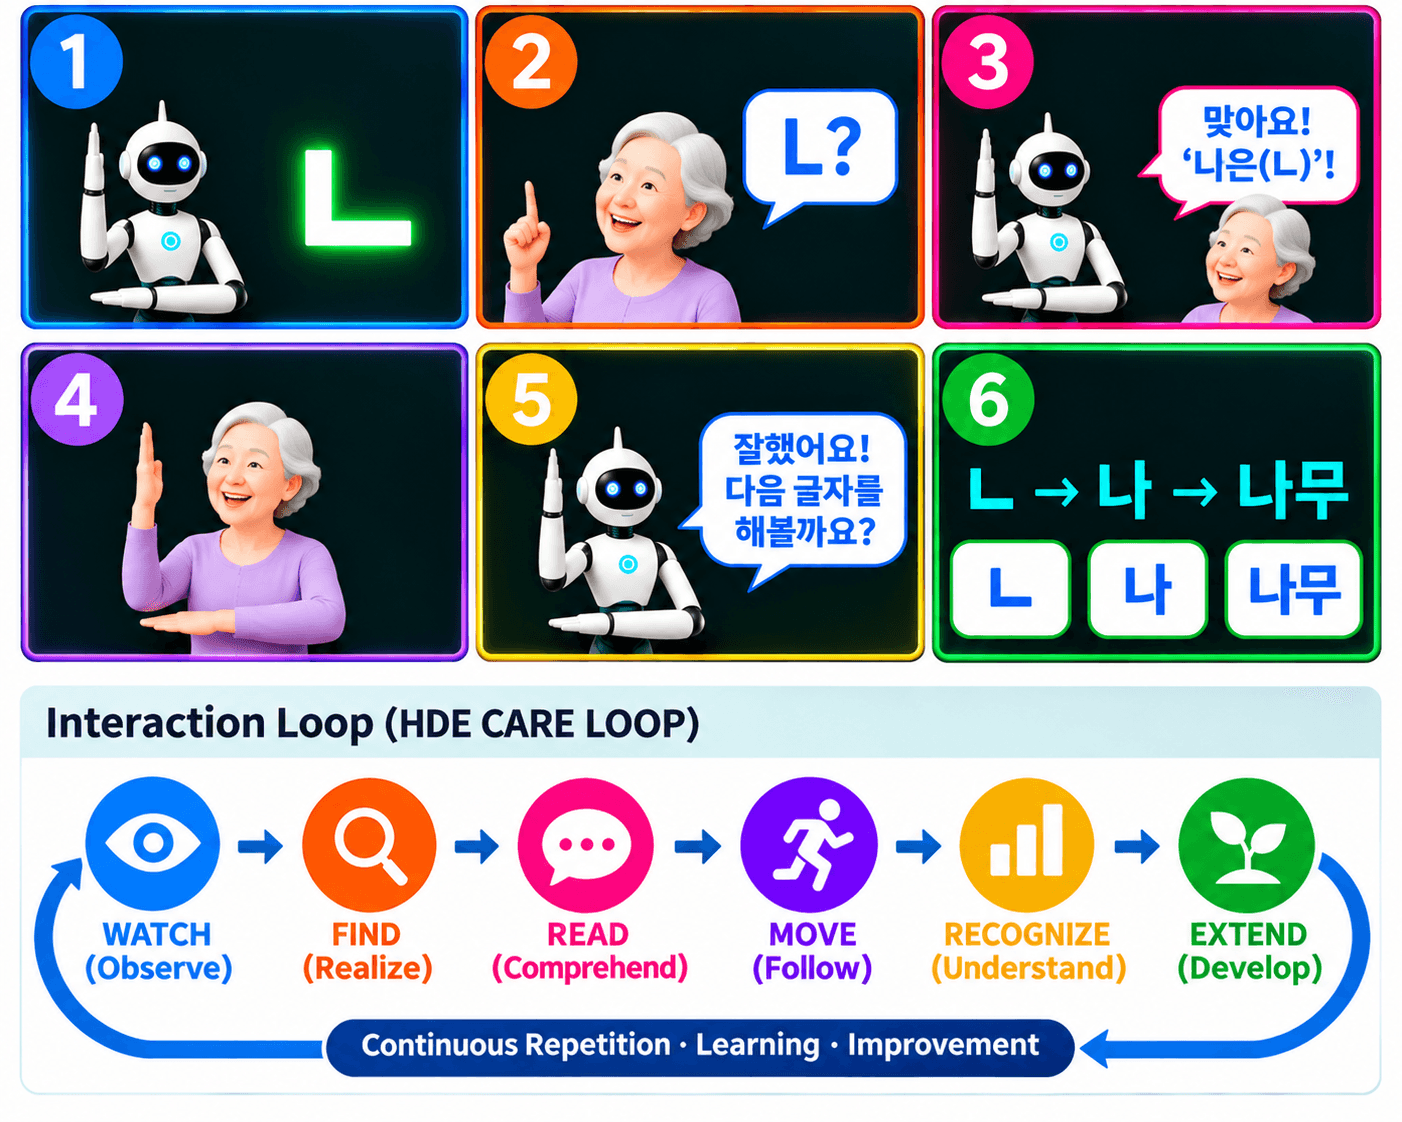
HDE CARE LOOP 6단계 만화 및 상호작용 프로세스
관찰 · 발견 · 읽기 · 따라하기 · 피드백 · 확장의 6단계 상호작용 루프
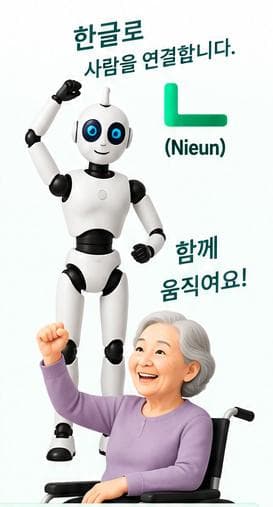
HDE–Tutting 케어 메커니즘
직각 손동작(터팅)을 활용한 손가락·팔 관절 운동으로 소근육 협응력과 뇌 신경 자극을 촉진합니다.
문자 조형에서 신체 구현, 동작 코딩, 로봇 적용까지
"한글의 형태를 신체의 움직임으로, 신체의 움직임을 로봇의 동작으로."
문자 조형
Letter Form
점·선·면, 방향성, 결합 구조 등 한글 자모의 창제 원리와 조형적 기하학 분석
신체 구현
Body Embodiment
머리, 상체, 팔, 코어, 하지 등 무용수 신체의 관절과 근육을 통한 형태화
동작 코딩
Movement Coding
관절 각도(ROM), 3D 공간 궤적, 핵심 자세, 속도 및 가속도의 데이터 구조화
로봇 적용
Robotic Transfer
휴머노이드 역기구학(IK), 모터 토크 제어, 감성적 인터랙션 시연 구현
HDE 기반 움직임 변환 및 로봇 적용 체계
공간적 조형 유형
신체 부위별 조형 유형
Movement Data Encoding
Humanoid Motion Retargeting
관절 자유도(DOF) · 가동 범위(ROM) · 균형 및 안전 조건
한글 자모의 핵심 조형정보를 보존하는 로봇 동작 변환모형
인간의 신체지식과 로봇 기술을 연결하는 HDE 기반 융합연구 프레임워크
From NAO to Humanoid — 한글춤과 로봇의 만남, 그리고 새로운 확장
2012년 최초의 로봇 융합 공연부터 2027년 차세대 휴머노이드 공동창작까지 이어지는 여정입니다.
스마트 한글 & 로봇 융합
「천·지·인—인(人)-스마트 한글」을 통한 한글춤과 NAO 로봇 융합공연 최초 시도
움직임 코딩 & 아바타
한글 자모의 신체 조형 분류, 관절 정보 구조화, 교육용 디지털 아바타(한누리) 개발 및 저작권 등록
돌봄 로봇 적용모형
노인 상지 인지·운동 돌봄을 위한 휴머노이드 적용모형 연구, 학술대회 포스터/구두 발표 및 특허 2건 출원
순환적 공동창작 공연
인간–움직임 데이터–휴머노이드–인간으로 이어지는 순환적 공동창작 공연 기획 (어린이 워크샵 및 마이크로 덕, 나오 로봇 연계)
HANGEUL : BODY TRANSFER
"From Human Body to Robotic Motion, and Back to Human Creation"
한글의 조형 원리를 인간의 움직임으로 구현하고, 이를 데이터로 변환하여 휴머노이드 로봇에 전달합니다. 로봇의 움직임은 다시 인간의 안무와 음악적 상호작용으로 확장됩니다.
인간과 로봇이 서로의 움직임을 매개로 새로운 예술적 표현을 만들어 가는 순환적 공동창작 프로젝트입니다.
순환적 공동창작
인간-데이터-로봇-인간으로 순환하는 창작 루프
예술적 키네틱스
기계적 모방을 넘은 무용수의 호흡과 선의 전이
다중 로봇 연계
Unitree G1 휴머노이드 및 마이크로 덕, 나오 연계
논문 · 특허 · 저작권 · 연구 성과
특허 출원 2건, 국제 컨퍼런스 포스터 및 구두 발표, 저작권 등록 등 공인된 연구 결실입니다.
특허 출원 (Patents)
특허출원 제1호: 한글 자모 조형정보 보존형 HDE-Tutting 휴머노이드 인지-운동 상호작용 시스템 및 그 방법
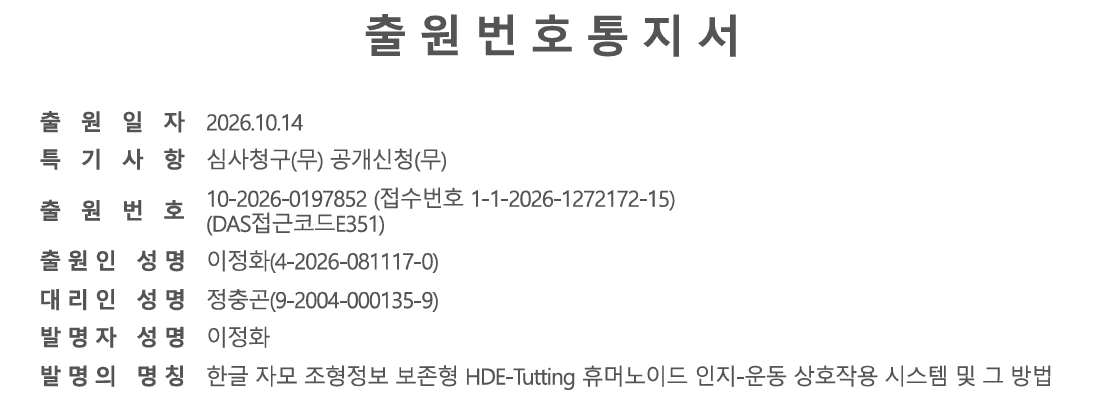
특허출원 제2호: 한글 자모의 공간적 신체 조형 분석 및 관절 조합 최적화에 기반한 모듈형 휴머노이드 교구와 자모 생성 시스템
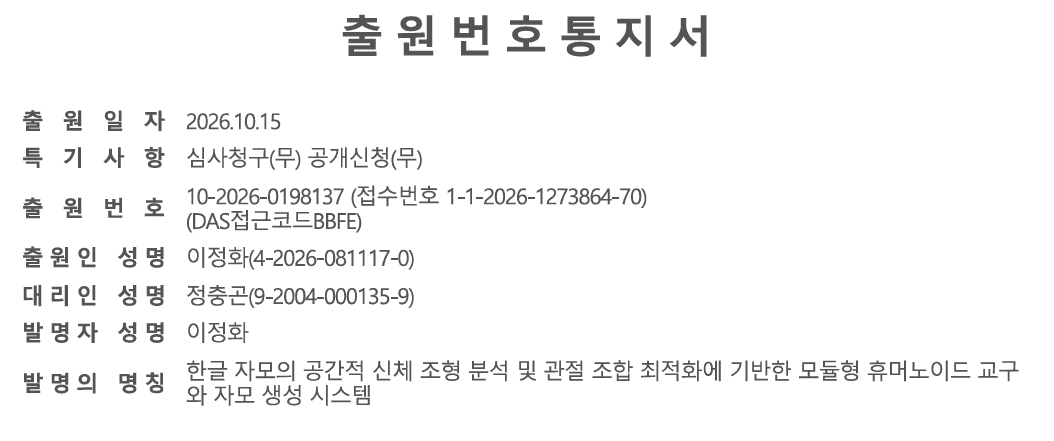
학술대회 발표 (Conference Presentations)
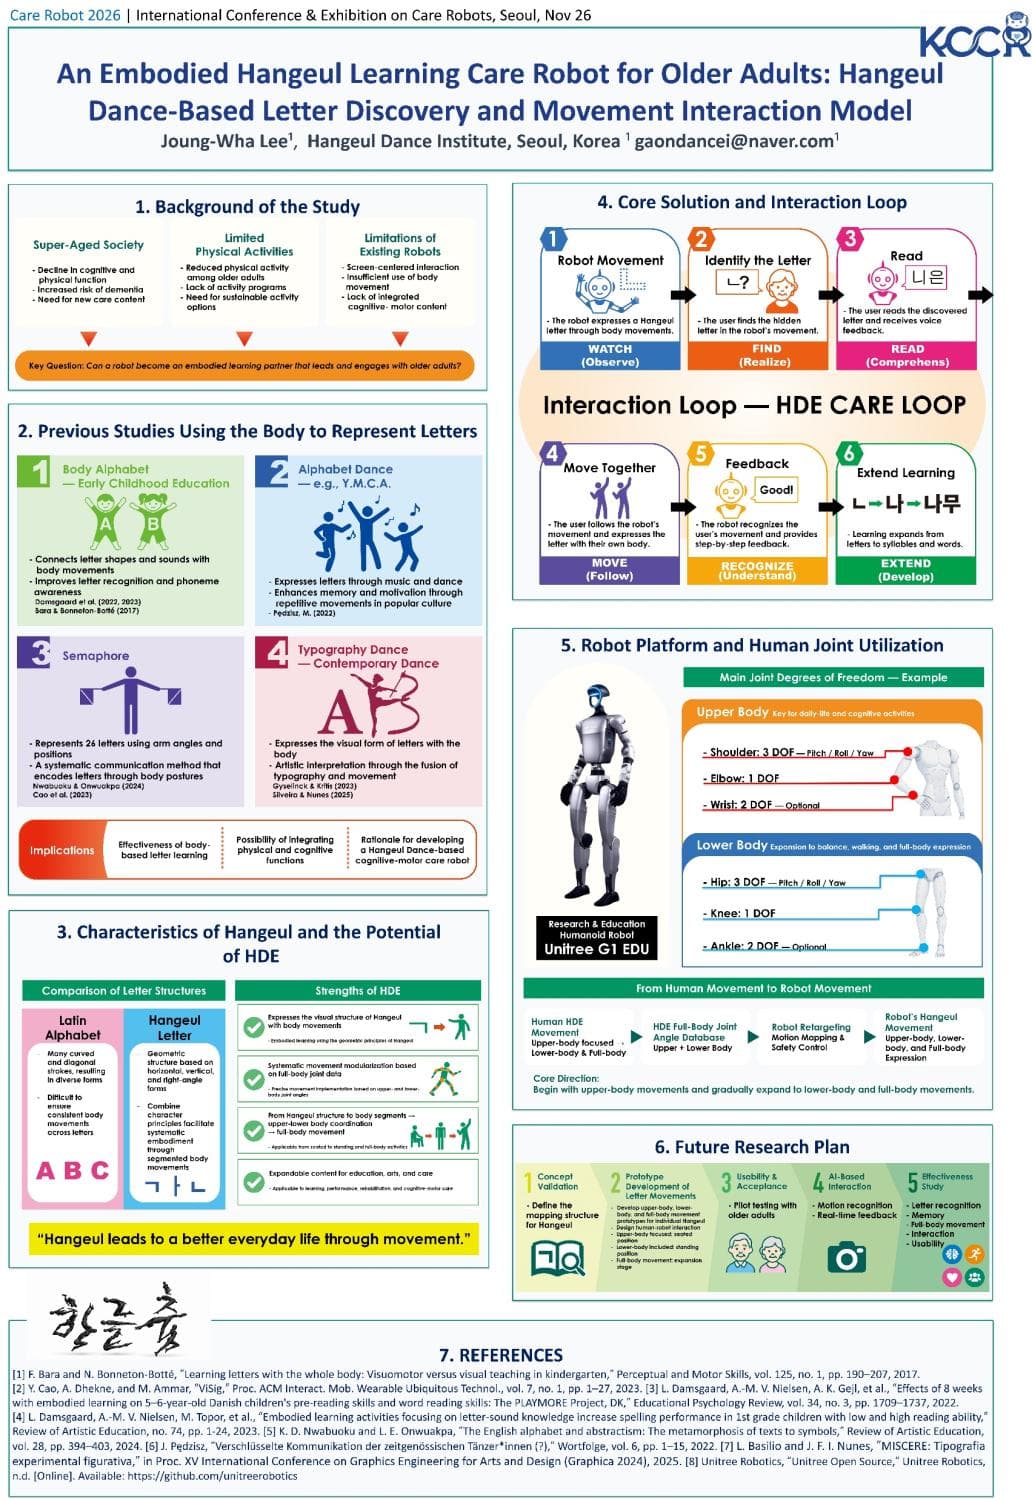
2026 한국돌봄로봇협동조합 국제 컨퍼런스 학술대회 참가 (포스터 발표)
돌봄 로봇과 한글춤 움직임(HDE)의 결합을 통한 노인 인지·신체 돌봄 모델 실증 포스터
2026 한국돌봄로봇협동조합 국제 컨퍼런스 학술대회 참가 (구두 발표)
인간-로봇 융합 연구의 학술적 이론 및 실증 사례에 관한 학술대회 구두 발표 논문